以下不属于工业机器人特点的是?( )
A. 动作精度高
B. 可长时间连续工作
C. 完全不需要人为管理
D. 自动化程度高
分析工业机器人特性时,需明确其设计目标与运行机制。工业机器人具备高精度执行重复性动作的能力,源于机械结构与控制系统的协同。其可实现长时间连续作业,依赖电力驱动与稳定控制系统,无需间歇休息。自动化程度高体现于程序控制下独立完成任务,减少人工介入。但运行过程仍需人为设定参数、监控状态、维护设备及处理异常,无法脱离管理机制自主运作。所有操作行为均在预设逻辑框架内进行,不具备自我决策或自我维护能力。
机器人发展史上,智能型机器人属于第几代?( )
A. 第一代
B. 第二代
C. 第三代
D. 第四代
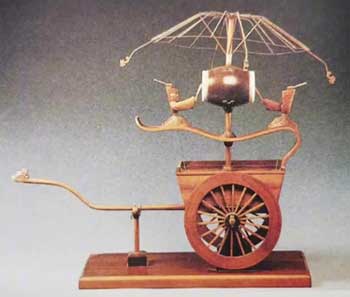
如图,记里鼓车的作用是?( )
A. 计量车的行驶里程
B. 运送军用物资
C. 用来敲鼓娱乐
D. 用来观测天象
通常一节干电池的电压为?( )
A. 1.5V
B. 36V
C. 100V
D. 220V
重力的方向是?( )
A. 垂直于水平面竖直向下
B. 指向北极
C. 指向南极
D. 垂直于水平面竖直向上
AI解析服务异常,请稍后重试
动力由后轮提供的汽车,属于以下哪种驱动方式?( )
A. 前轮驱动
B. 后轮驱动
C. 四轮驱动
D. 左右驱动
机器人左右车轮转速不同,以此实现转向的控制方式是?( )
A. 定速控制
B. 差速控制
C. 匀速控制
D. 定点控制
电动机工作时主要的能量转化形式是?( )
A. 电能转化为机械能
B. 机械能转化为电能
C. 热能转化为电能
D. 光能转化为机械能
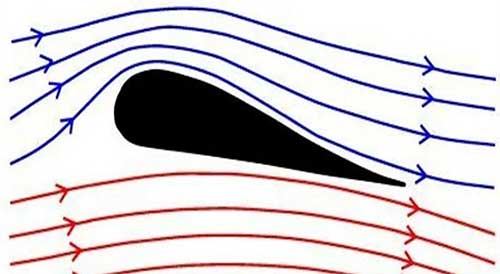
如图,这是飞机起飞时机翼的横截面气流示意图,下列说法正确的是?( )
A. 机翼上侧曲线弧度小于下侧
B. 机翼上侧所受气压小于下侧
C. 机翼上侧气流速度小于下侧
D. 机翼上侧气流速度等于下侧
关于机械做功,说法正确的是?( )
A. 杠杆可以省功
B. 斜面可以省功
C. 所有简单机械都不能省功
D. 组合机械一定能省功
推动一个物体在地面上滑动,下列做法能减小摩擦力的是?( )
A. 增加接触面的粗糙程度
B. 给接触面添加润滑油
C. 加深物体颜色
D. 增大物体重量
下列哪个不是间歇运动机构?( )
A. 齿轮传动机构
B. 凸轮机构
C. 棘轮机构
D. 槽轮机构
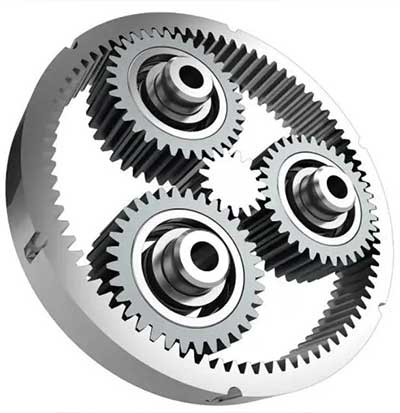
如图,要想实现某部件自转的同时绕着一个轴公转,可以使用的机构为?( )
A. 凸轮机构
B. 连杆机构
C. 滑杆机构
D. 行星齿轮
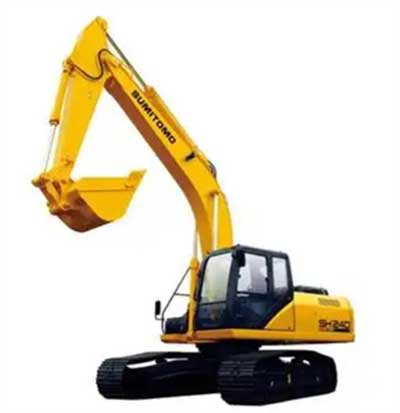
如图,挖掘机的机械手臂采用了哪种机构?( )
D. 滑轮机构
如图,这是一个什么机构?( )
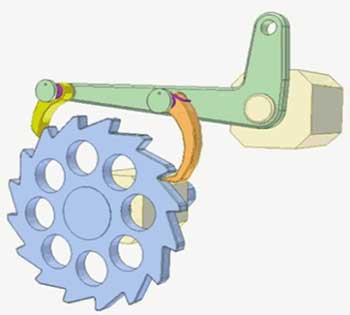
A. 内啮合棘轮机构
B. 外啮合棘轮机构
C. 凸轮机构
如图,下列物品哪个应用了连杆机构?( )
A.
B.
C.
D.
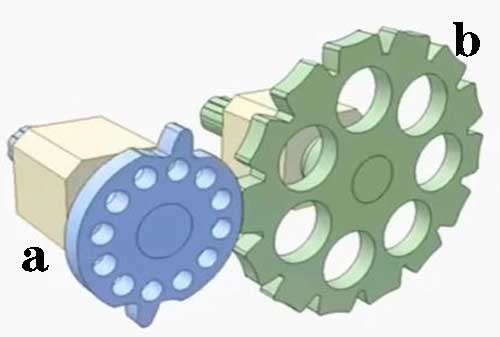
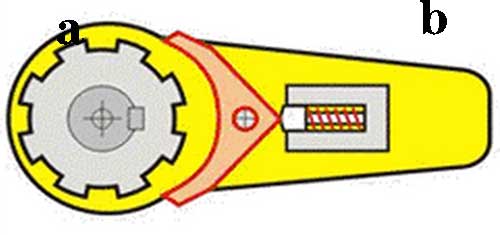
如图,关于该机构说法正确的是?( )
A. a是主动件
B. 这是滑轮机构
C. 这是凸轮机构
D. 这是棘轮机构
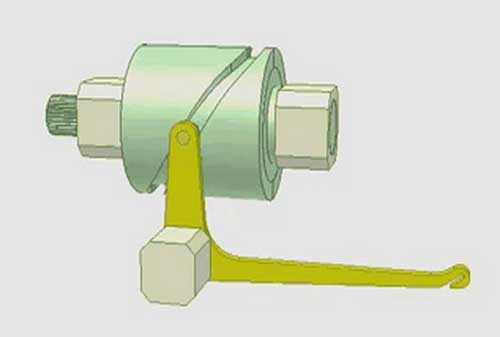
如图,该机构采用的凸轮为?( )
A. 移动型凸轮
B. 盘形凸轮
C. 圆柱形凸轮
D. 圆盘型凸轮
A. 采用了圆柱形凸轮
B. 采用了直动型从动件
C. 采用了滚子从动件
D. 这是连杆机构
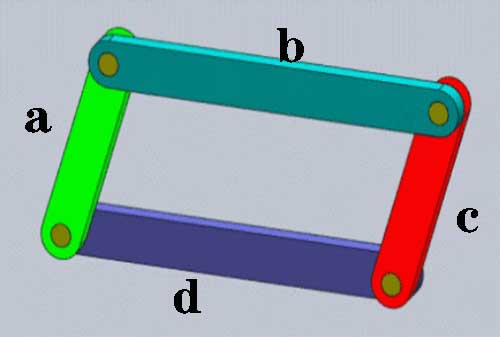
A. b杆固定,a杆和c杆做摇摆运动
B. b杆固定,a杆和c杆做回转运动
C. 这是一个曲柄滑块机构
D. 这是一个凸轮机构
下列哪个是棘轮机构?( )
A. 这是凸轮机构
B. 这是连杆机构
C. 这是双动式双向棘轮机构
D. a是滑轮,b是从动件
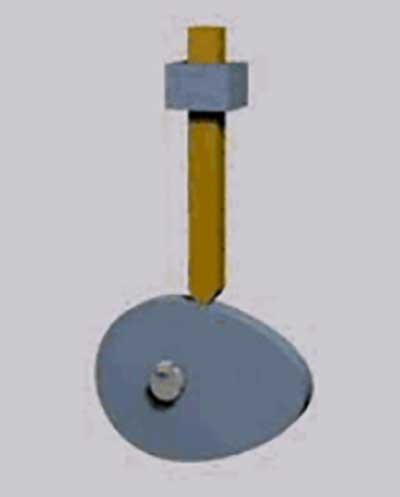
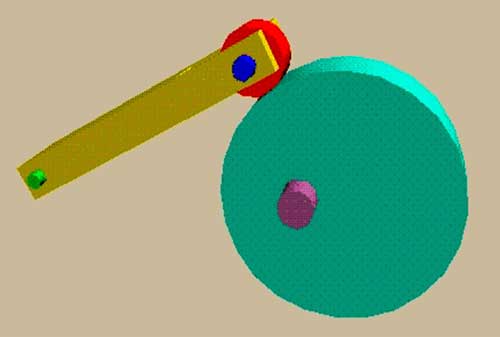
如图,该机构采用的从动件为?( )
A. 尖顶从动件
B. 滚子从动件
C. 平底从动件
D. 椭圆从动件
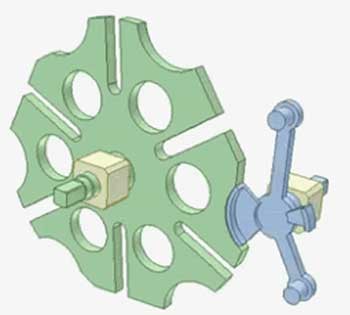
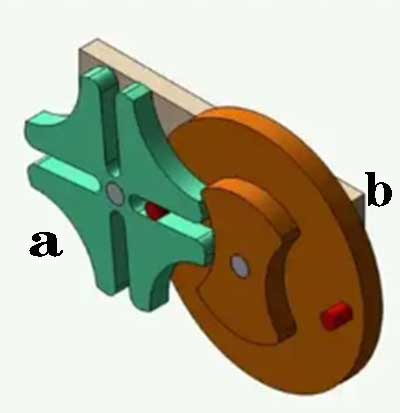
如图,关于该机构说法错误的是?( )
A. 这是一个槽轮机构
B. 这是一个连杆机构
C. a是从动件
D. b是主动件
曲柄滑块机构中滑块做什么动作?( )
A. 来回摇摆
B. 回转动作
C. 固定不动
D. 在既定的轨道上滑动
滑杆机构中回转体做什么动作?( )
A. 往复直线运动
B. 圆周回转运动
C. 静止不动
D. 左右摆动
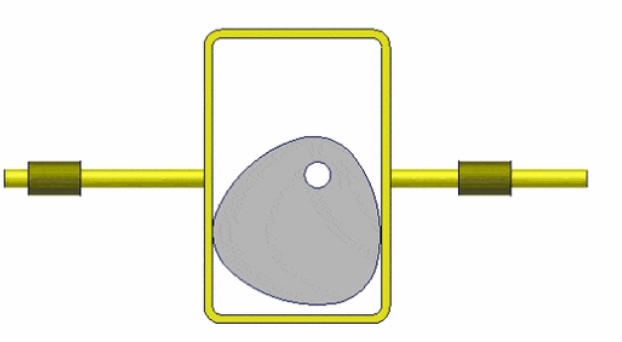
如图,这个机构是?( )
A. 这是等宽凸轮机构
C. 这是齿轮机构
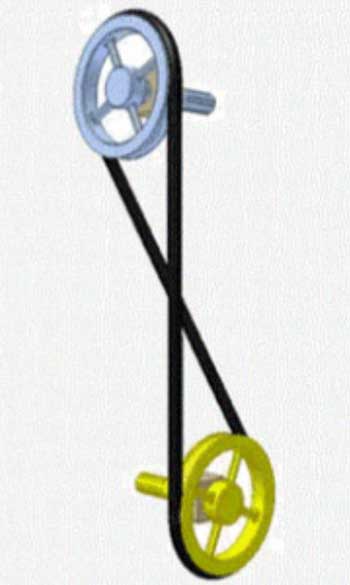
如图,关于该传动装置说法正确的是?( )
A. 这是皮带平行传动装置
B. 这是链传动装置
C. 这是齿轮传动装置
D. 这是皮带交叉传动装置
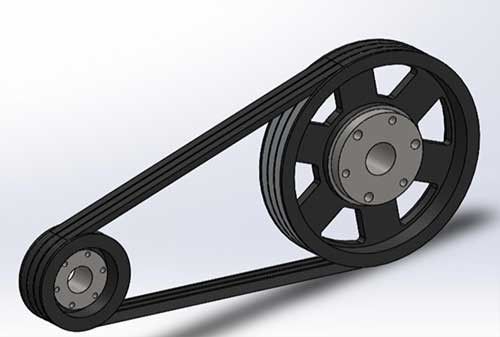
如图,关于该装置说法错误的是?( )
A. 这是链传动
B. 这是皮带平行传动
C. 两个传动轮转向相同
D. 该传动方式比齿轮传动更适合远距离传动
以下哪种装置容易出现打滑?( )
A. 链传动装置
B. 皮带传动装置
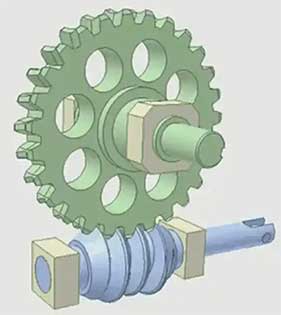
C. 蜗轮蜗杆机构
D. 齿轮传动装置
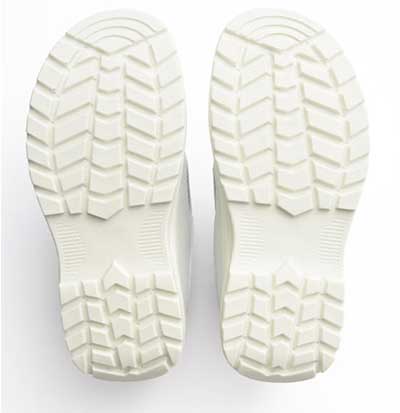
如图,鞋底花纹的作用是?( )
A. 增大人对地面的压力
B. 减小人自身的重力
C. 行走时增大与地面的摩擦力
D. 行走时有效防止滑倒
下列哪2项是摩擦力产生的必要条件?( )
A. 两个物体有相对运动趋势或发生了相对运动
B. 两个物体大小相同
C. 两个物体相互接触
D. 两个物体颜色一致
分析摩擦力产生机制时,需考虑物体间相互作用的基本条件。两个物体必须直接接触,否则无法形成阻碍相对运动的力。接触面之间存在相对运动趋势或已发生相对运动时,界面间的作用才会表现为摩擦力。物体大小是否相同不影响接触面的力学行为,不构成必要条件。颜色为外观属性,与力学相互作用无关,不能影响摩擦力的存在与否。仅当接触和相对运动趋势或实际运动同时满足时,摩擦力才可能产生。
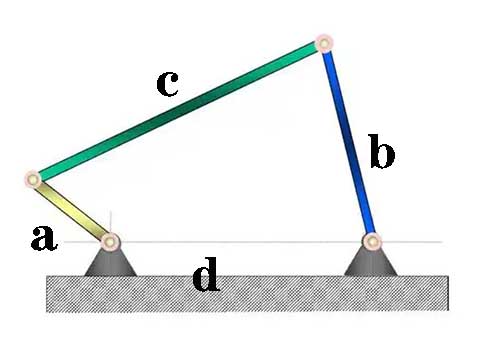
如图,关于该机构说法正确的有哪些?( )
A. a做回转运动
B. b做左右摇摆运动
C. c起连接作用
D. d做回转运动
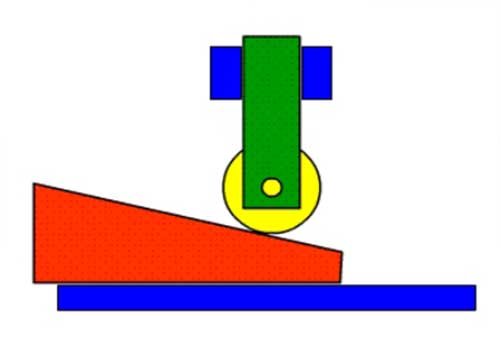
如图,关于该机构说法正确的2项是?( )
A. 这是棘轮机构
B. 采用了滚子从动件
C. 这是移动型凸轮机构
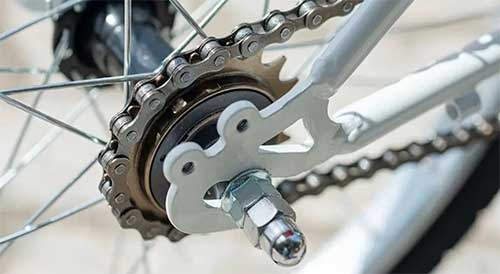
如图,关于图中自行车采用的传动装置说法正确的2项是?( )
A. 这是皮带传动
B. 这是链传动
C. 该装置要求两个传动轮在同一平面内安装
D. 该装置中传动轮可以不在同一平面内安装
机器人必须具备机械手臂。( )
A. 正确
B. 错误
分析题干中的命题是否将机械手臂作为机器人存在的必要条件。考察机器人定义中对执行机构的依赖性,即机器人是否必须具备可动的物理操作部件才能被归类为机器人。需明确机器人的核心特征包括感知、决策和行动能力,其中行动能力可通过移动底盘、发声装置或其他输出方式实现,不一定依赖机械手臂。机械手臂属于执行器的一种,但并非唯一形式。命题将某一类执行器视为必备组件,忽略了机器人形态和功能的多样性。判断依据在于机器人定义是否强制要求具备机械结构用于物体操控。
机器人三定律规定机器人可以伤害人类。( )
能量可以从一个物体转移到另一个物体。( )
重力的大小与物体的形状有关。( )
直升机尾桨主要作用是平衡机身、防止旋转。( )
分析直升机旋翼系统工作时的反扭矩产生机制;主旋翼旋转时会对机身施加反向力矩,导致机身趋向于反向旋转;尾桨通过产生侧向推力或调整力矩平衡,抵消主旋翼引起的反扭矩;在共轴双旋翼或涵道尾桨等构型中,可能采用其他方式实现力矩平衡;尾桨的存在直接影响航向稳定性与操控性;判断其是否承担平衡机身旋转的功能需基于力矩平衡原理。
平行啮合的两个齿轮转动方向相反。( )
分析两个齿轮平行啮合时的相对转动方向。当两个齿轮通过齿面直接啮合并处于平行轴配置时,主动轮与从动轮的旋转运动通过齿间接触传递。一个齿轮的齿推动另一个齿轮的齿,导致两者角速度方向相反。该方向关系由啮合点处线速度方向一致决定,且受齿轮几何排列约束。此机制适用于所有平行轴圆柱齿轮传动,包括直齿、斜齿等形式。转动方向相反是此类啮合结构的必然结果,不因外部驱动条件或安装顺序改变。
链传动中传动链的长度无法调节。( )
传动比能精确计算是皮带传动装置的一大优点。( )
链传动中两个链轮的转向相同。( )
链传动中,链条与两个链轮的啮合传递运动。链条在主动链轮上缠绕方向与从动链轮上的缠绕方向一致。当主动链轮旋转时,链条沿其圆周方向被拉动,链条的直线段将相同方向的拉力传递至从动链轮。由于链条同时与两链轮外侧或内侧啮合,且无交叉布置,两链轮边缘上与链条接触点的线速度方向相同,导致两链轮旋转方向保持一致。该转向关系由链条的连续性和啮合位置决定。
大齿轮带动小齿轮转动,传动比一定是1:1。( )
分析传动比的定义,传动比是主动齿轮与从动齿轮转速之比或齿数之比。大齿轮带动小齿轮时,主动轮齿数多于从动轮齿数,转速比不等于1:1。传动比为两齿轮齿数的反比,仅当两齿轮齿数相等时传动比为1:1。齿数不等时传动比必然偏离1:1。判断题需依据传动比计算规则和齿轮几何参数关系进行逻辑推导,不依赖外部条件或假设。